首页
关于我们
研发与智慧工厂
TSDO
TEEM
TSST
TTRI
拓米智造
TUTG减薄
TUTG镀膜
玻璃盖板
转轴铰链
灵巧手
精密加工
装备制造
新能源材料
新型显示
拓米贸易
国际贸易
显示材料贸易
高端装备贸易
新能源材料贸易
投资咨询
企业资质
专利公开
合规经营
企业荣誉
合作伙伴
公司新闻
大事记
拓米风采
拓米知识
行业新闻
加入我们
拓米招聘
拓米人才
拓米福利
中文
中文
日本語
한글
English
TUTG减薄
TUTG镀膜
玻璃盖板
转轴铰链
灵巧手
精密加工
装备制造
新能源材料
新型显示
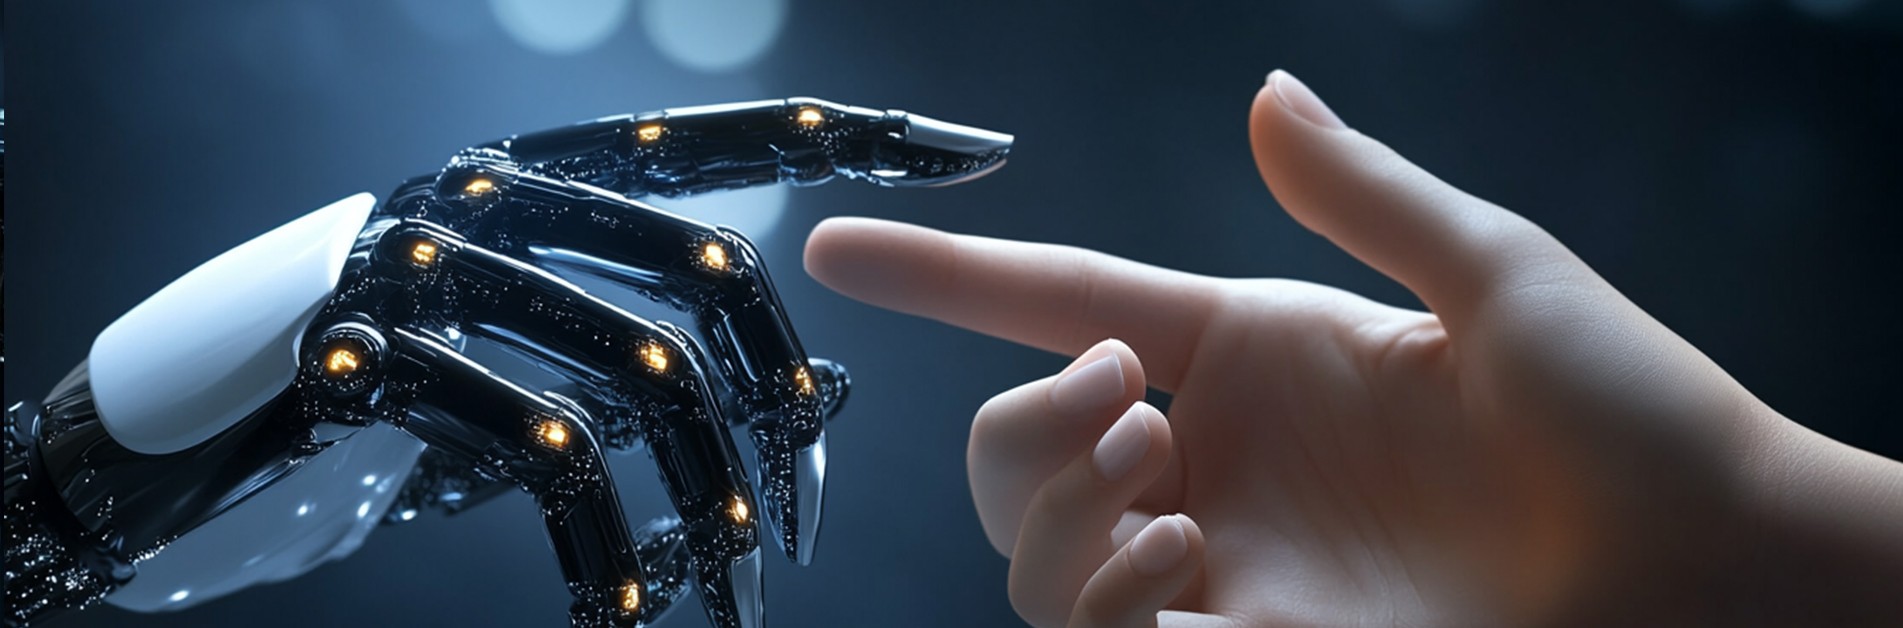
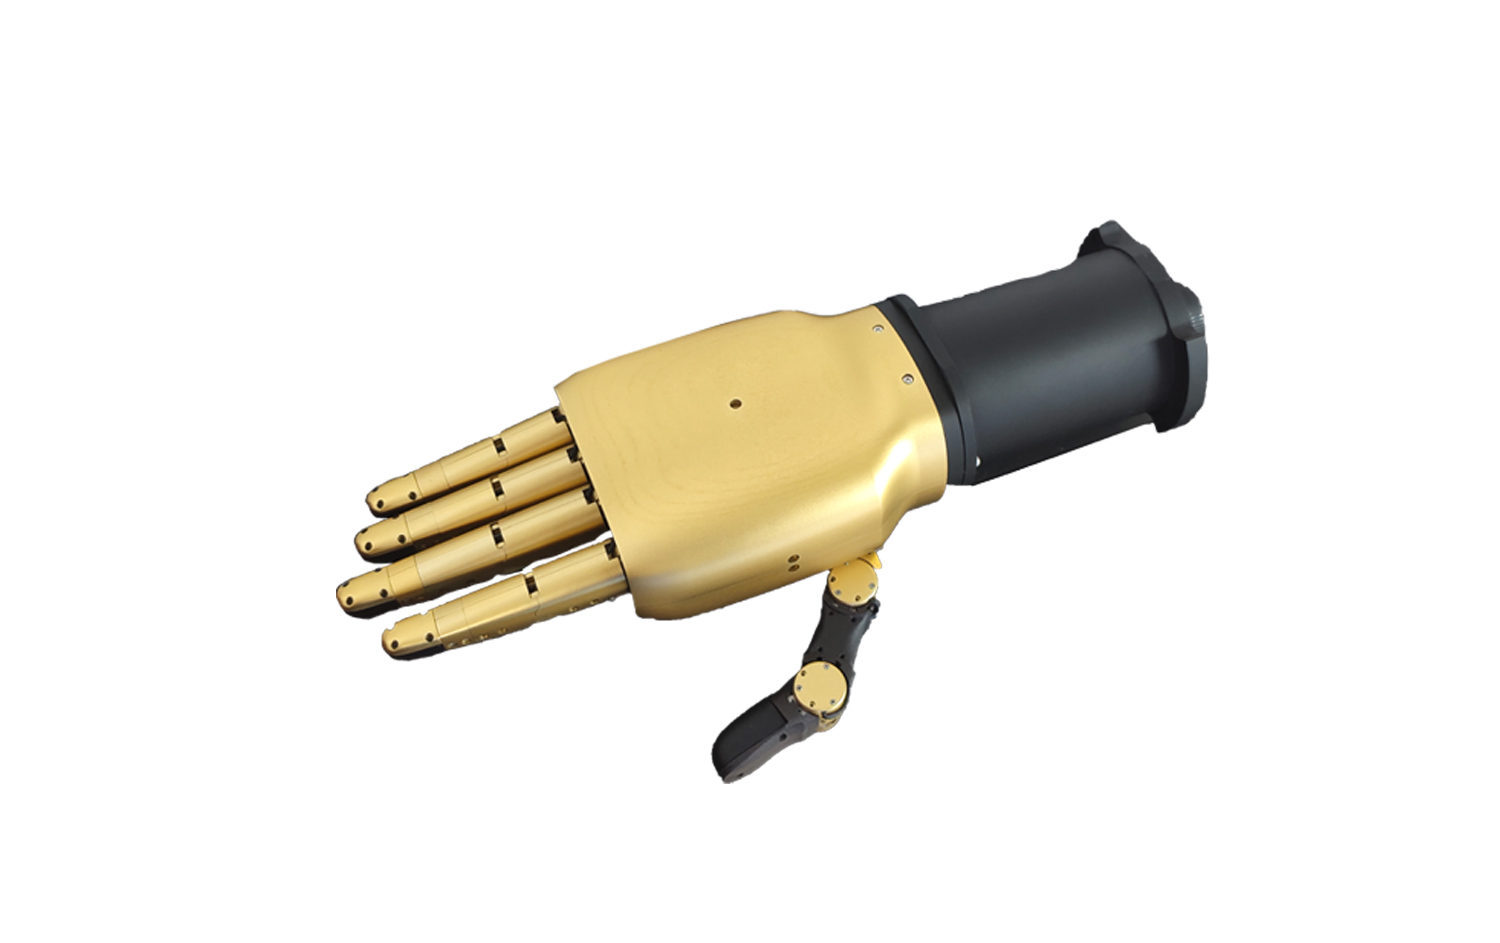
拓米电装(TEEM)灵巧手
深耕仿生灵巧手底层技术,自主研发仿生结构、双驱动模组、电路系统与运动控制算法。创新连杆直驱混动与绳驱两种驱动形态
依托拓米电子装配成熟精密加工体系,完成核心传动组件从生产制造、精密装配到全周期测试的全流程闭环管控
开放自由度、负载、力控、通讯等核心参数定制,面向科研、人形机器人等场景,提供灵巧手定制解决方案
适配ROS2、SDK开发生态,配套标准化仿真模型,无缝对接协作机械臂及人形机器人软硬件
 深耕仿生灵巧手底层技术,自主研发仿生结构、双驱动模组、电路系统与运动控制算法。创新连杆直驱混动与绳驱两种驱动形态
依托拓米电子装配成熟精密加工体系,完成核心传动组件从生产制造、精密装配到全周期测试的全流程闭环管控
开放自由度、负载、力控、通讯等核心参数定制,面向科研、人形机器人等场景,提供灵巧手定制解决方案
适配ROS2、SDK开发生态,配套标准化仿真模型,无缝对接协作机械臂及人形机器人软硬件

 中文
 日本語
 한글
 English
 沪公网安备 31011202003827号